

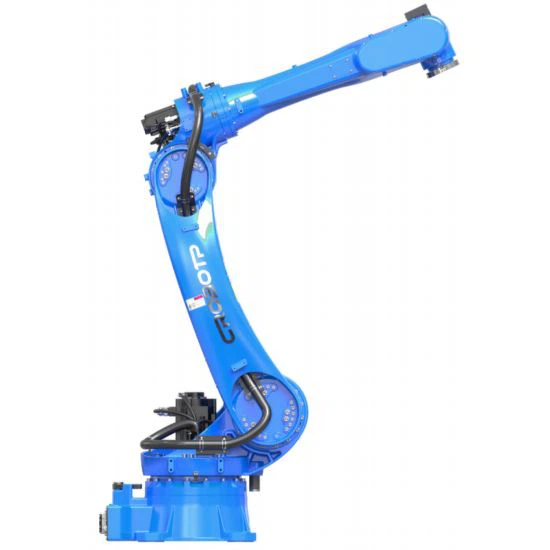
Опис производа
Индустријски робот ЦРП-РА27-50 је дизајниран за ефикасно руковање материјалом и прецизно палетирање. Било да обављате утовар/истовар на производној линији, сортирање, монтажу или сложене задатке палетирања, ЦРП-РА27-50 пружа велику брзину и поновљиву тачност позиционирања како би се максимизирала ефикасност производње. Његово интегрисано кабловско и ваздушно коло, једна конзолна структура и вишеструке безбедносне карактеристике повећавају поузданост и поједностављују интеграцију и одржавање, што га чини идеалним избором за повећање фабричке аутоматизације и продуктивности.
Функционалне карактеристике
● Моћне перформансе и велики радни простор
Распон руке од 2,7 метара обезбеђује моћан носивост и широк радни опсег, обезбеђујући лакоћу употребе при руковању материјалом и задацима палетирања.
● Велика брзина, прецизност и разноврсност
Са својом брзом радном брзином и великом поновљивошћу, погодан је за широк спектар примена, укључујући утовар и истовар, руковање, сортирање и монтажу, а посебно је способан за ефикасно палетирање.
● Сигурност двоструког{0}}кола
Опремљен безбедносном таблом за хитно заустављање независно од контролног система и коришћењем сигурносног релејног кола, обезбеђује функцију хитног заустављања са два -кола, максимизирајући безбедност опреме и особља и обезбеђујући поуздано заустављање у нужди.
● Специјални каблови високе{0}}флексибилности
Тело робота користи специјалне каблове високе{0}}флексибилности за честа кретања, повећавајући издржљивост и поузданост.
● Одличне ЕМЦ/ЕМИ перформансе
Уграђени-трофазни-филтер ефикасно побољшава перформансе електромагнетне компатибилности (ЕМЦ) и електромагнетних сметњи (ЕМИ), обезбеђујући стабилан рад робота.
● Интегрисано двоструко{0}}коложно снабдевање гасом
Робот је опремљен са ИД10 двоструким-кружним доводом гаса, који задовољава потребе за доводом ваздуха пнеуматских алата или уређаја који се користе у сложеним задацима руковања.
● Лаган и агилан дизајн са једном конзолом
Једна конзолна структура ефикасно смањује тежину крајњег{0}}ефектора, побољшавајући флексибилност и брзину покрета. Ово проширује опсег опција за крајње ефекторе (хватаљке), алате и облике обрадака.
● Интерни кабл и гас
Дизајн унутрашњег кабла и гаса има шупље канале у центру подлактице и ручног зглоба, омогућавајући кабловима и гасоводима да иду од базе робота до ручног зглоба. Ово чини корисничке везе практичнијим, ефикасно смањује ризик од заплитања и значајно побољшава радну ефикасност.
● Висока могућност проширења и лака инсталација
Робот поседује платформу за више{0}}корисничку монтажу, која нуди изузетну проширивост и флексибилност за смештај различитих помоћних алата, омогућавајући прилагођену интеграцију засновану на потребама корисника.
Технички параметри тела робота
|
Модел |
ЦРП{0}}РА27-50 |
|
|
Облик руке |
Вертикални вишеструки зглобови |
|
|
Степен слободе |
6 осовина |
|
|
Максимална носивост |
80кг |
|
|
Максимално путовање |
Акис1 |
-180 степени ~180 степени |
|
Акис2 |
-160 степени ~75 степени |
|
|
Акис3 |
-80 степени ~165 степени |
|
|
Акис4 |
-170 степени ~170 степени (са механичким ограничењима) |
|
|
Акис5 |
-125 степени ~125 степени |
|
|
Акис6 |
-360 степени ~360 степени |
|
|
Максимална брзина |
Акис1 |
130 степени /С |
|
Акис2 |
125 степени /С |
|
|
Акис3 |
124 степена /С |
|
|
Акис4 |
224 степена /С |
|
|
Акис5 |
190 степени /С |
|
|
Акис6 |
285 степени /С |
|
|
Дозвољени обртни момент |
Акис4 |
231N.m |
|
Акис5 |
231N.m |
|
|
Акис6 |
135N.m |
|
|
Дозвољени момент инерције |
Акис4 |
27.34кг.м2 |
|
Акис5 |
27.34кг.м2 |
|
|
Акис6 |
12.30кг.м2 |
|
|
Телесна тежина робота |
728кг |
|
|
Максимална удаљеност дохвата |
2680мм |
|
|
Поновљена тачност позиционирања |
±0.08мм |
|
|
Режим инсталације |
Уземљење, наопако монтирање, зидно |
|
|
Ниво буке |
80дБ(А) |
|
|
Интерфејс тела |
Резервисан ИО |
16Пин |
|
Резервисан гас |
2*φ12мм |
|
|
Инсталационо окружење |
Температура околине |
0~45 степени |
|
Релативна влажност |
20%~80%РХ (без кондензације) |
|
|
Вибрације |
Ундер0.5Г |
|
|
Други |
Инсталација робота мора бити удаљена од: запаљивих или корозивних течности или гасова, електричних извора сметњи |
|
|
ИП ниво |
Тело ИП54, запешће ИП67 |
|
|
Предности карактеристике |
Компактна структура, велика брзина, висока прецизност, велика проширивост и једноставан рад |
|
|
Апликација |
Руковање, монтажа, обележавање, брушење |
|
|
Конфигурација електричног ормара |
G15A |
|
Дијаграм интерфејса за инсталацију

Дијаграм домета кретања

ФАК
П: Да ли је максимални досег и носивост овог робота погодан за руковање тешким материјалом?
О: Да. ЦРП-РА27-50 робот за руковање материјалом и палетирање је дизајниран посебно за индустријске примене. Са дометом од 2,7 метара и великим капацитетом носивости, може ефикасно да рукује и палетизира тешке радне предмете и кутије, покривајући широк радни простор.
П: Да ли може да испуни захтеве високе{0}}прецизности палетирања?
О: Апсолутно. Овај робот се може похвалити великом поновљивошћу и великим брзинама, обезбеђујући прецизне позиције слагања (као што је палетизација). Погодан је за састављање, сортирање и операције-палетирања велике густине у производним линијама високе{3}}
П: Како сигурносни дизајн обезбеђује поузданост у хитним случајевима?
О: Робот је опремљен независном сигурносном плочом за заустављање у нужди (одвојено од контролног система) и користи дизајн са два -кола за хитно заустављање (коло сигурносног релеја). Покретање било којег кола одмах искључује робота, пружајући двоструку сигурносну заштиту за сценарије руковања материјалом.
П: Које су практичне предности интегрисаног дизајна ваздуха и каблова за кориснике?
О: Кроз шупље канале у подлактици и зглобу, каблови и ИД10 двоструко-коло за ваздух су интегрисани од основе до краја ручног зглоба. Предности укључују:
Елиминише спољно заплитање каблова, побољшавајући флексибилност руковања
Смањење учесталости одржавања и побољшање ефикасности палетирања
Подршка директног ваздушног круга за хватаљке поједностављује интеграцију алата на крају--линије
П: Како структура једне{0}}краке побољшава перформансе?
О: Структура једне{0}}краке значајно смањује-тежину-краја, чинећи робота флексибилнијим и брзим током руковања и палетирања. Такође проширује компатибилност са хватаљкама, алатима и радним комадима прилагођеног{4}}обликова, прилагођавајући се различитим потребама руковања радним предметима.
Popularne oznake: робот за руковање материјалом и палетирање, Кина произвођачи, добављачи, фабрика робота за руковање материјалом и палетирањем


